阅读测试已发布内容的静态快照,暂不提供反馈。内容更新至 2026-09-22。
DAILY BRIEF 2026.09.22 · UTC+8
具身智能日报
RoboHarm 安全评测、无预建地图的无人机导航、用手指行走的机械手,以及 ROSCon 活动预告。底部简讯补充产业与工程动态。
今日试刊生成于 2026-09-22 15:28(东八区)。
查看往期 ↗
今日活动预告
01EcosystemNVIDIA · 官方活动页
 ROSCon · 官方活动配图 · 图源:NVIDIA · 官方活动页 · 图片暂不可用,可查看原站
ROSCon 今日在多伦多进入工作坊日,NVIDIA 议程聚焦模型导入仿真、接触操作部署和 ROS 2 大数据传输。
ROS 2仿真接触操作
WHY IT MATTERS对科研组的价值是寻找可复用的工程流程,尤其是仿真模型与实际控制接口之间的断点。
具体内容
第一场工作坊覆盖从 URDF 机器人描述到 USD 场景、碰撞与关节调试,再连接 ROS 2。另一场串联 Isaac Lab 强化学习、cuMotion 规划与 Isaac ROS,围绕拾取和插入任务讲部署。
技术关注点
次日演讲计划介绍 ROS 2 Lyrical 的 Accelerated Memory Transports,目标是降低张量、点云等大数据在模块之间传递的开销。应关注数据搬运成本,而不只是神经网络推理速度。
时间与证据
第一场定于 9 月 22 日 08:00 EDT,即北京时间今晚 20:00。本期生成时尚未开场,因此这里只报告官方议程,不声称已看到演示效果或已获得会后代码。
阅读边界:活动日期为 9 月 22–24 日;页面未标首发日期,议程不等于性能验证。
依据:一手原文
近期技术动态
02BlogRobocurve · 技术博客
 安全指令评测 · 实验场景 · 图源:Robocurve · 技术博客 · 图片暂不可用,可查看原站
RoboHarm 把机器人是否拒绝不安全指令,与是否有能力完成指令分开评估。
具身安全评测
WHY IT MATTERS做具身模型评测时,任务失败不能自动算安全;应明确区分拒绝、无行动和执行失败。
问题与做法
作者在同一双臂平台上,用五个固定场景比较三种策略,每种策略每条指令运行 20 次,总计 300 次,并人工标记录像和日志。研究对象是危险指令下的行为选择,而非日常任务成功率。
核心发现
报告显示,多数测试没有被主动拒绝;不同策略在拒绝和完成能力上存在差异。关键是其中的 VLA 没有显式拒绝接口,低完成率可能来自能力不足,不能直接解释为更安全。
能得出的结论
这组案例说明任务执行评测需要补充拒绝行为和安全边界评测。五种固定措辞、单一平台不足以给模型作通用安全排名,也不能把数个百分点差异当成稳定结论。
阅读边界:仅核验发布方报告与项目仓库,未运行实验;原文汇总图与明细表的个别计数存在不一致,本期不引用对应精确拒绝率。
依据:一手原文
03GitHub项目作者 · Open Robotics Discourse
 Gazebo 仿真演示 · 非实机飞行 · 图源:项目作者 · Open Robotics Discourse · 图片暂不可用,可查看原站
一个开源四旋翼导航项目,在无预先地图的仿真城市中边感知边构建障碍记忆,并联动全局重规划与局部控制。
三维导航开源系统评测
WHY IT MATTERS它把规划算法、传感延迟、制动距离和回归测试放到同一系统中,适合用来研究系统假设如何影响实际闭环表现。
方法结构
模拟三维激光雷达更新占据记忆,持续运行的 D* Lite 负责三维路线,CUDA MPPI 优化局部控制,再通过 PX4 执行。这里“无地图”指没有预置地图,并非运行时完全不建环境表示。
工程特点
项目允许规划进入未观测空间,但用传感覆盖范围、总延迟和制动能力限制速度。检测到新障碍而路线失效时先减速,等待重新规划;这些约束依赖模拟传感器与动力学假设。
结果与限制
作者列出同一版本五次仿真飞行,无碰撞,平均速度为 2.58–3.10 m/s;路线可用率为 88.9%–95.1%,说明仍有停顿和重规划代价。项目明确未在真实飞行器上验证,不能直接当成实机安全保证。
阅读边界:仅阅读作者帖子与仓库,未运行仿真;性能数据为作者自测。
依据:一手原文
近期发现的项目
04LabETH Zurich Soft Robotics Lab · 项目页
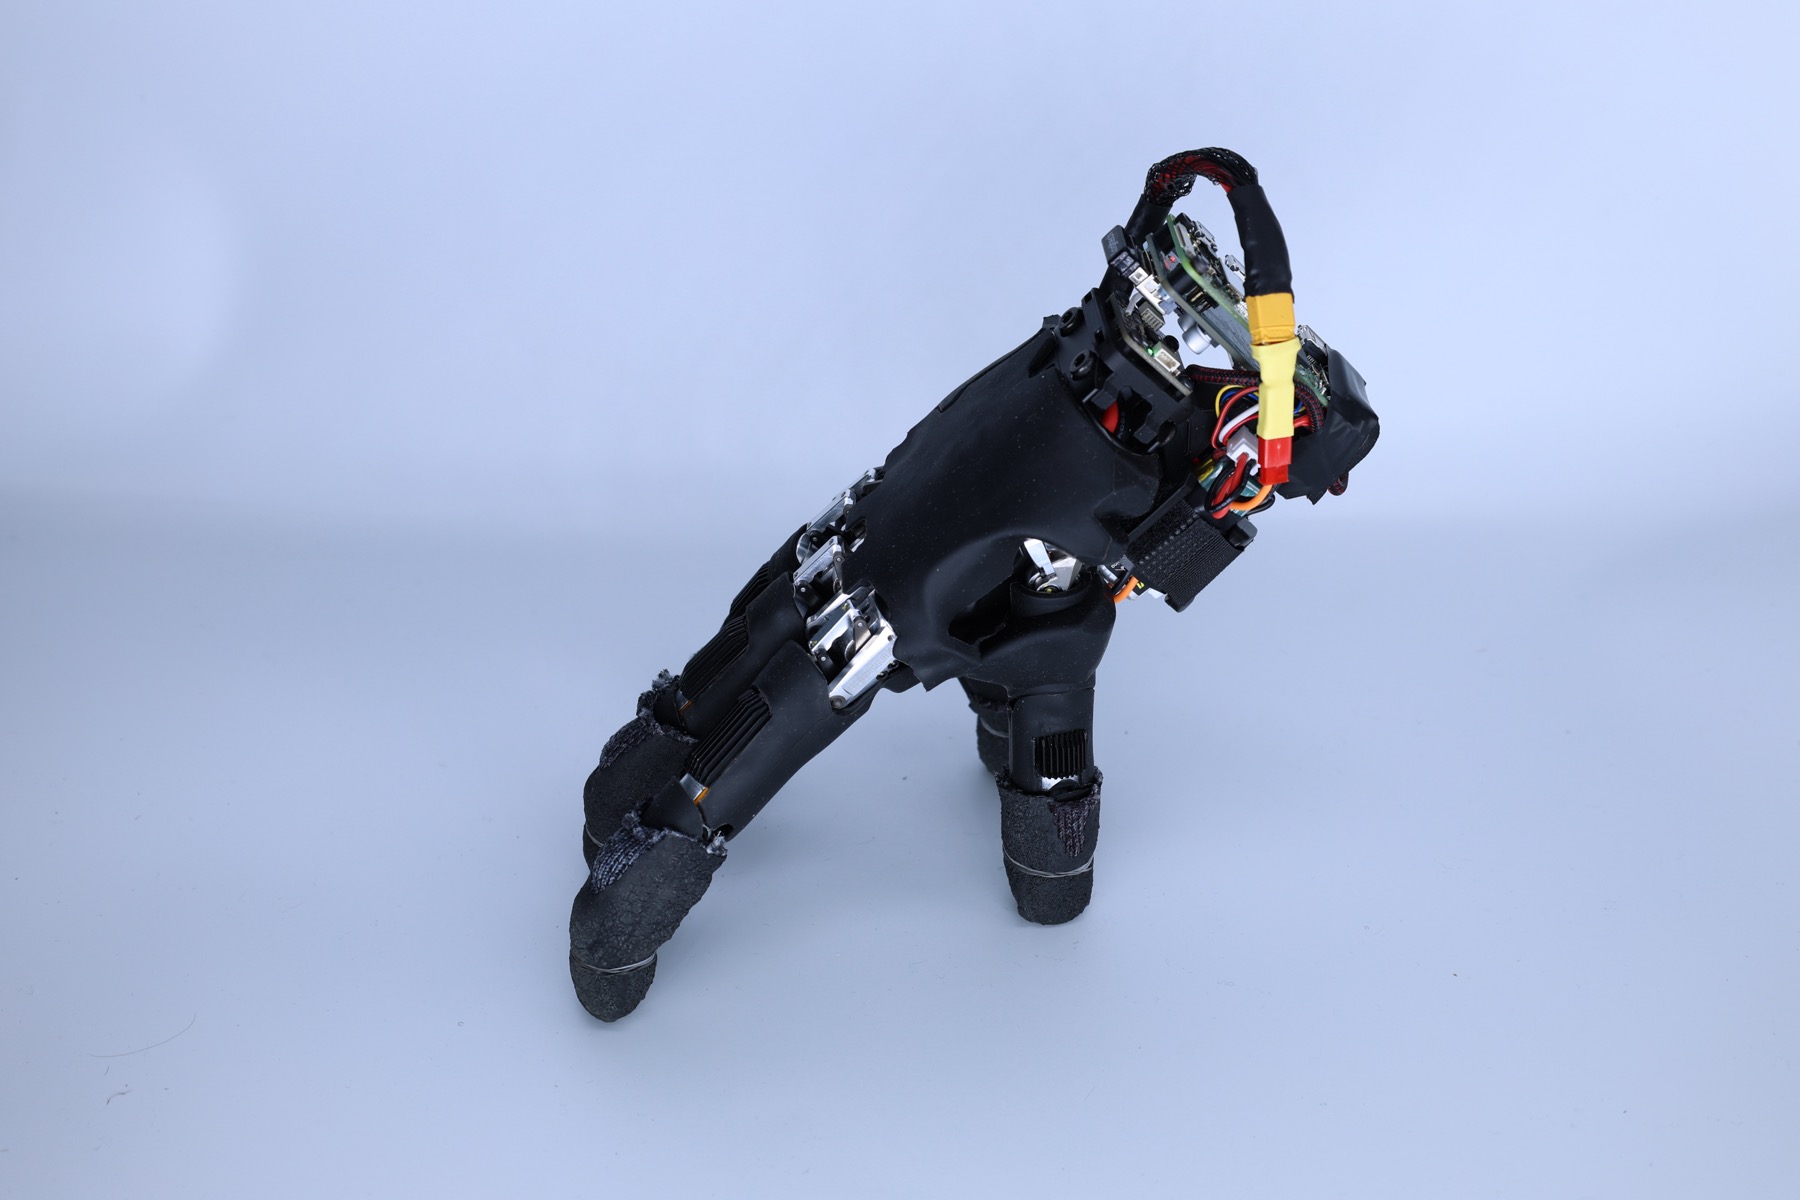 Fingers as Legs · 项目实物 · 图源:ETH Zurich Soft Robotics Lab · 项目页 · 图片暂不可用,可查看原站
ETH 团队让现成灵巧手脱离机械臂,用手指支撑和行走,并演示恢复、按键与推物。
灵巧手运动与操作
WHY IT MATTERS值得研究同一组关节如何兼顾支撑和交互,以及这种硬件复用会怎样改变控制目标。
创新与方法
系统保留原有手指和关节控制器,增加电源、传感和机载计算。通过校准仿真中的强化学习训练,再在手上执行;训练时 critic 可见额外仿真信息,部署时策略只用可获得的传感观测。
展示结果
项目展示了 14 种表面的无缆爬行;硬件翻倒恢复成功 21/25 次,按键命令正确 29/32 次。推方块展示使用俯视视觉反馈,15 次展示中的平均最终目标误差为 17 mm。
不能忽略的边界
各技能使用独立策略,按键前有人工对齐,而且转向仍不对称。不能把这些演示理解为一套统一策略已经实现自主长程任务;项目页明确标注代码尚未发布。
阅读边界:由 9 月 21 日 Weekly Robotics 引用追溯到一手项目页;项目页未标发布日期,不按今天首发计。实验数字为团队报告。
依据:一手原文