THE WEEK IN ROBOTICS
本周总结
2026.09.21 — 2026.09.22 · 本周截至目前
预览覆盖 9 月 21–22 日已收录的 2 期日报,不代表整周全部动态 · 更新于 2026-09-22 20:15
01 · 主要进展同一个策略,能适应多少种身体?
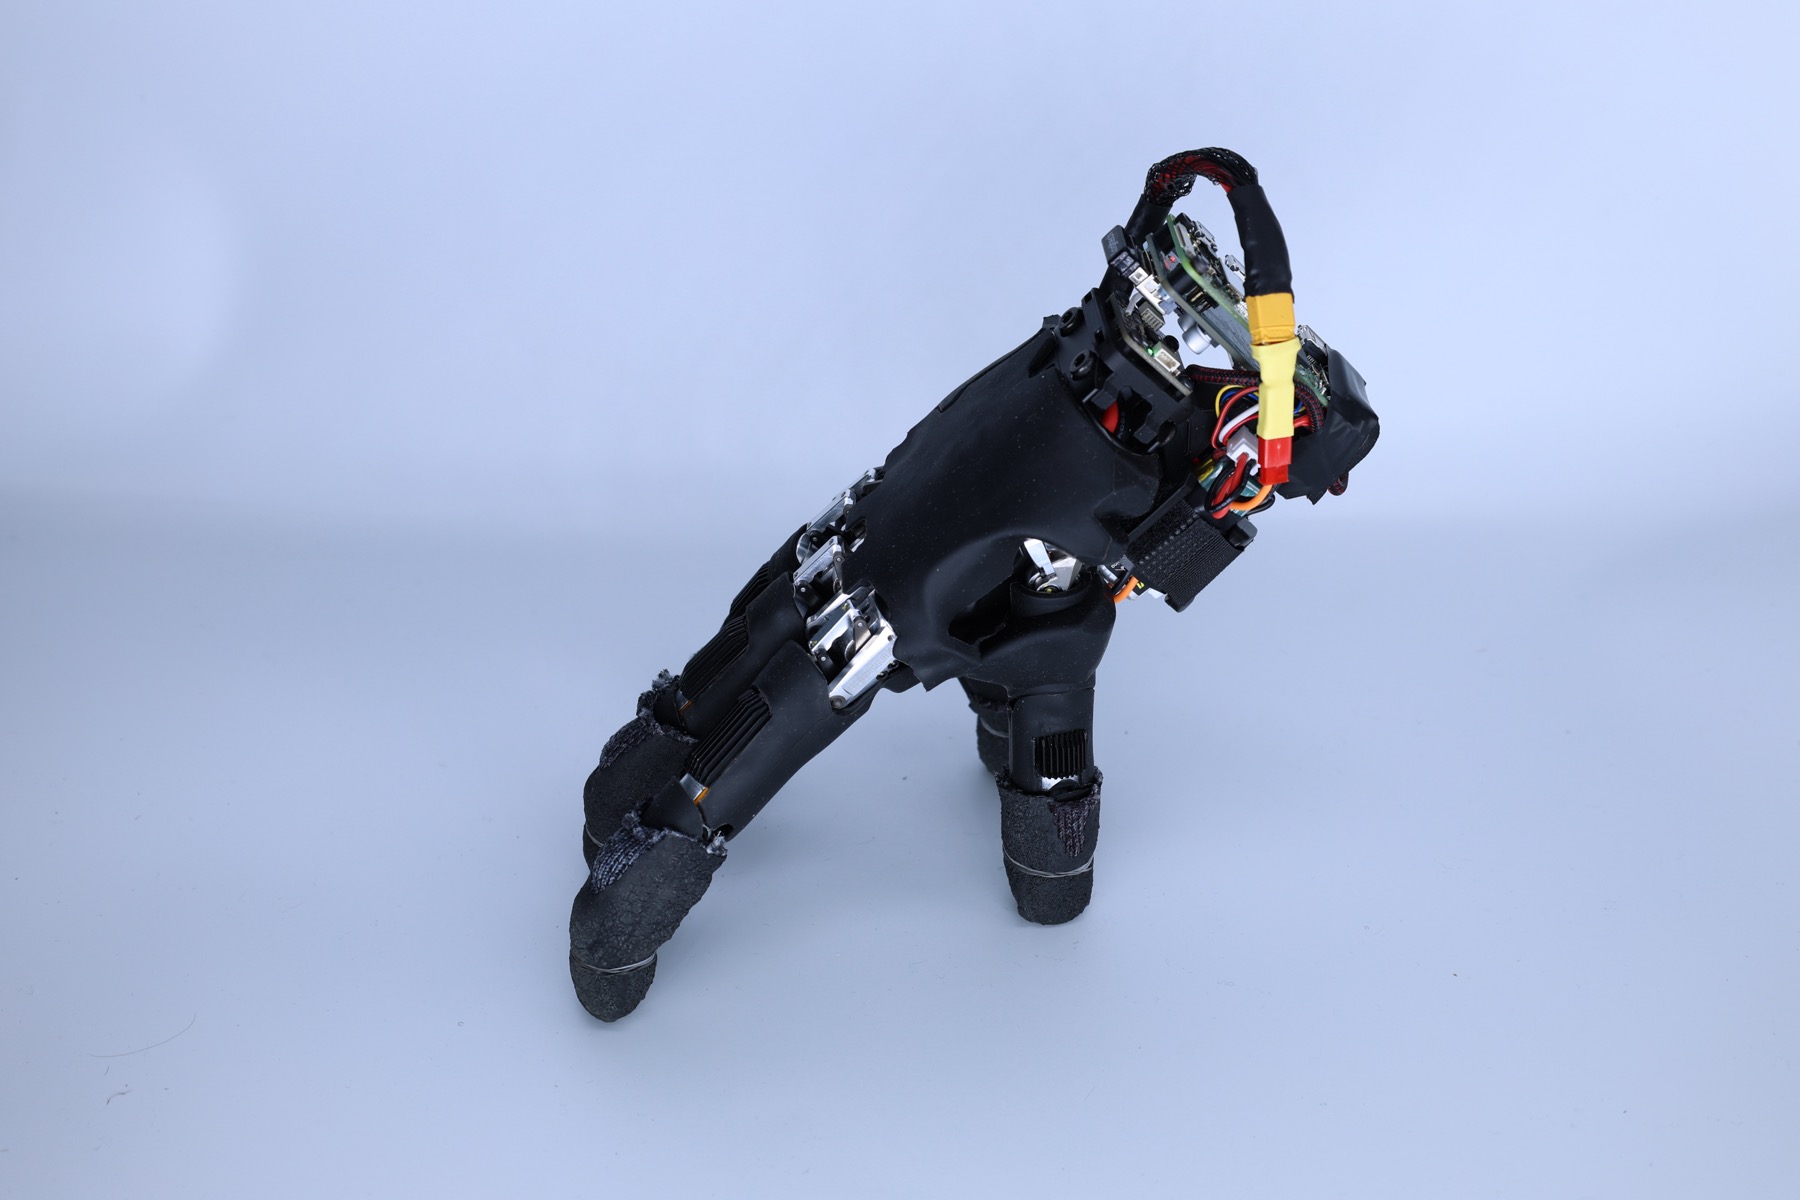 Fingers as Legs · 项目实物 · 图源:ETH Zurich Soft Robotics Lab · 项目页 · 图片暂不可用,可查看原站
MorFiC 讨论四足机器人之间的迁移;Fingers as Legs 则把机械手变成移动平台。两者都提醒我们:身体结构会直接改变策略的训练与使用方式。
MorFiC 的新动态是 UMD 本周对既有研究的介绍,并非论文刚刚发表。它在训练评价环节使用形态信息,尝试改善跨机器人迁移;部分机型仍然失败,不能概括成“任意四足都可直接部署”。
Fingers as Legs 展示了机械手承载电池和计算单元后,以指尖支撑、行走并完成部分操作任务。不同技能仍使用独立策略;这一成果尚不能等同于一个统一、全自主的移动操作系统。
值得跟进:对比新身体的适配成本:需要哪些模型、标定、额外训练和人工指令?这些成本往往比单个演示更决定复用价值。
来源:UMD · MorFiC · Fingers as Legs 项目
02 · 编辑观察会完成任务,不等于知道何时该停
 安全指令评测 · 实验场景 · 图源:Robocurve · 技术博客 · 图片暂不可用,可查看原站
RoboHarm 将“明确拒绝危险指令”与“尝试了但没有完成”分开统计。这一区分值得带入具身策略的日常评测。
这项小规模评测覆盖固定场景与指令,不能代表所有危险情境。它提示的核心问题是:动作执行能力提升后,失败率下降并不自动意味着系统更安全。评估时需要单独记录拒绝、执行失败与任务完成。
与本周的导航项目放在一起看,编辑层面的共同观察是:系统应明确自己的使用边界。无人机导航作者明确限定为仿真验证;这与危险指令拒绝是不同问题,但都不宜被一个笼统的“成功率”掩盖。
值得跟进:后续留意评测是否同时覆盖正常任务成功率、危险任务拒绝率,以及误拒正常任务的代价。
来源:RoboHarm 原始评测 · 无人机导航作者说明
03 · 工程与生态ROSCon 的看点在系统连接处
 Gazebo 仿真演示 · 非实机飞行 · 图源:项目作者 · Open Robotics Discourse · 图片暂不可用,可查看原站
NVIDIA 与 AMD 的活动预告把注意力拉回数据传输、端侧计算和机器人软件集成。判断价值需要等待可复现的材料。
NVIDIA 预告覆盖 URDF 到 USD、接触任务仿真以及 ROS 2 数据传输;AMD 预告涉及机器人端侧计算与感知、导航演示。这些目前主要是议程与演示计划,不能写成已经取得的新实验结果。
本周收录的无人机导航项目提供了更具体的工程样本:在线障碍记忆、持续路径规划与控制器需要协同工作。编辑观察是,模型以外的接口和计算链路仍值得科研团队投入复现精力;不同系统之间尚无统一对照证明优劣。
值得跟进:会后优先补录代码、配置、硬件需求、端到端延迟和失败条件;只有视频或产品介绍的内容继续标明证据范围。
来源:NVIDIA ROSCon 议程 · AMD ROSCon 预告 · 无人机导航代码
下周继续追踪
- ROSCon 会后哪些演示会开放可运行的代码、配置与测量数据?
- 跨身体迁移和机械手行走的失败案例,能否整理为课题组自己的复现实验?
- 安全评测如何同时考察拒绝危险指令与完成正常任务,避免只看单一分数?