Helix 2.5: Zero-Shot 30-Home Generalization
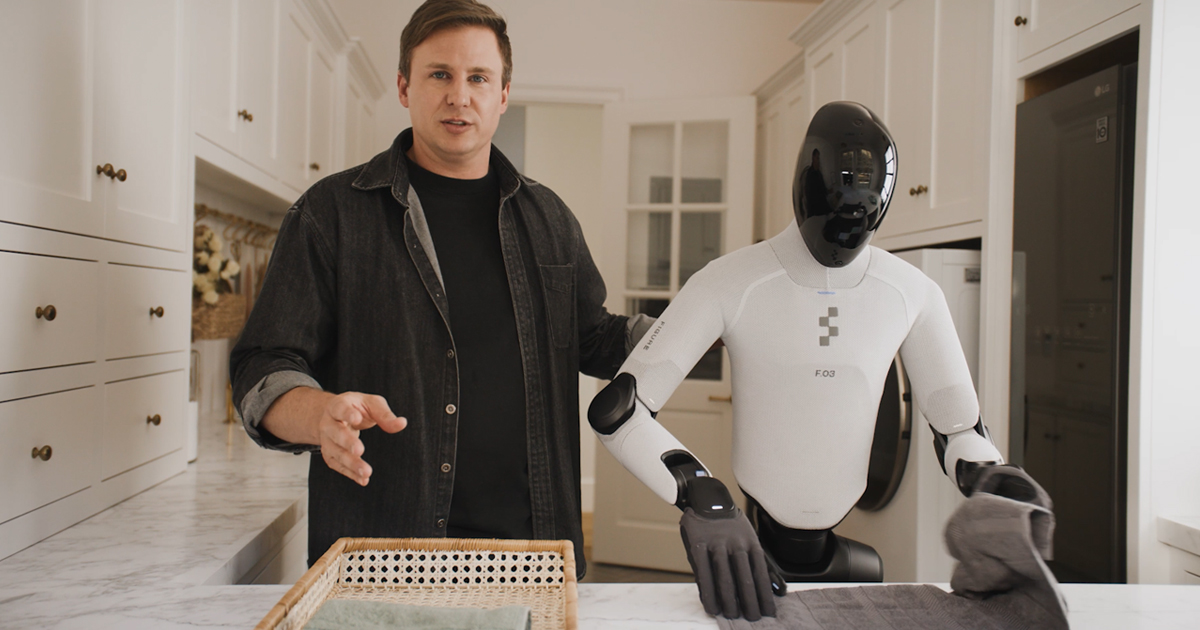
Figure 展示 Helix 2.5 在 30 个未见家庭中的整理、叠毛巾和铺床任务,并将泛化能力与 Index 人类行为数据预训练联系起来。
Blog
展开解读与证据
Figure 展示 Helix 2.5 在 30 个未见家庭中的整理、叠毛巾和铺床任务,并将泛化能力与 Index 人类行为数据预训练联系起来。
为什么值得关注
值得追问人类数据究竟改善了视觉泛化还是动作先验;评估时要分清新环境泛化与新任务泛化。
问题与做法
家庭布局和物体差异会让机器人在训练场景中学到的技能失效。Figure 的路线是先用 Index 人类行为数据预训练,再用机器人数据适配整理玩具、叠毛巾、铺床三类行为,最后进入未见住宅测试。
技术变化
重点是将行为训练与具体住宅解耦:每项任务在 30 个家庭共用一个固定模型,不针对测试住宅调整权重。所谓零样本泛化针对环境和物体,而不是从未训练过这些任务。
结果与结论
Figure 报告,Helix 2.5 使用前代一半的适配数据,达到相当的成功率,同时迁移到未见家庭;还在模型大小与下游训练固定时,将预训练数据扩大 8 倍,观察到动作预测误差规律性下降。这支持人类数据有助迁移,但不等于已证明任意家务或模型规模的通用扩展规律。
阅读边界
公司自述与演示,未独立复现实验;不是 9 月 19 日的新发布。
证据来源
发布方原文 ↗Introducing Index:原博客明确链接的数据项目;2026-08-25 的背景材料。Figure 专有采集体系,不等于公开可下载数据集。
评论 · —
昵称自填。评论会展示给其他读者,请勿填写私人信息。


正在读取评论…