Embodied AI Daily具身智能科研日报

具身智能早报

关注机器人研究、开源与产业的新进展

‹ ›
具身智能日报 · 动态与延伸阅读
本期导读

近期产品动态聚焦人机协作的安全监督层;文末补充一篇全身操作论文。

2 条内容 · 2 篇重点解读

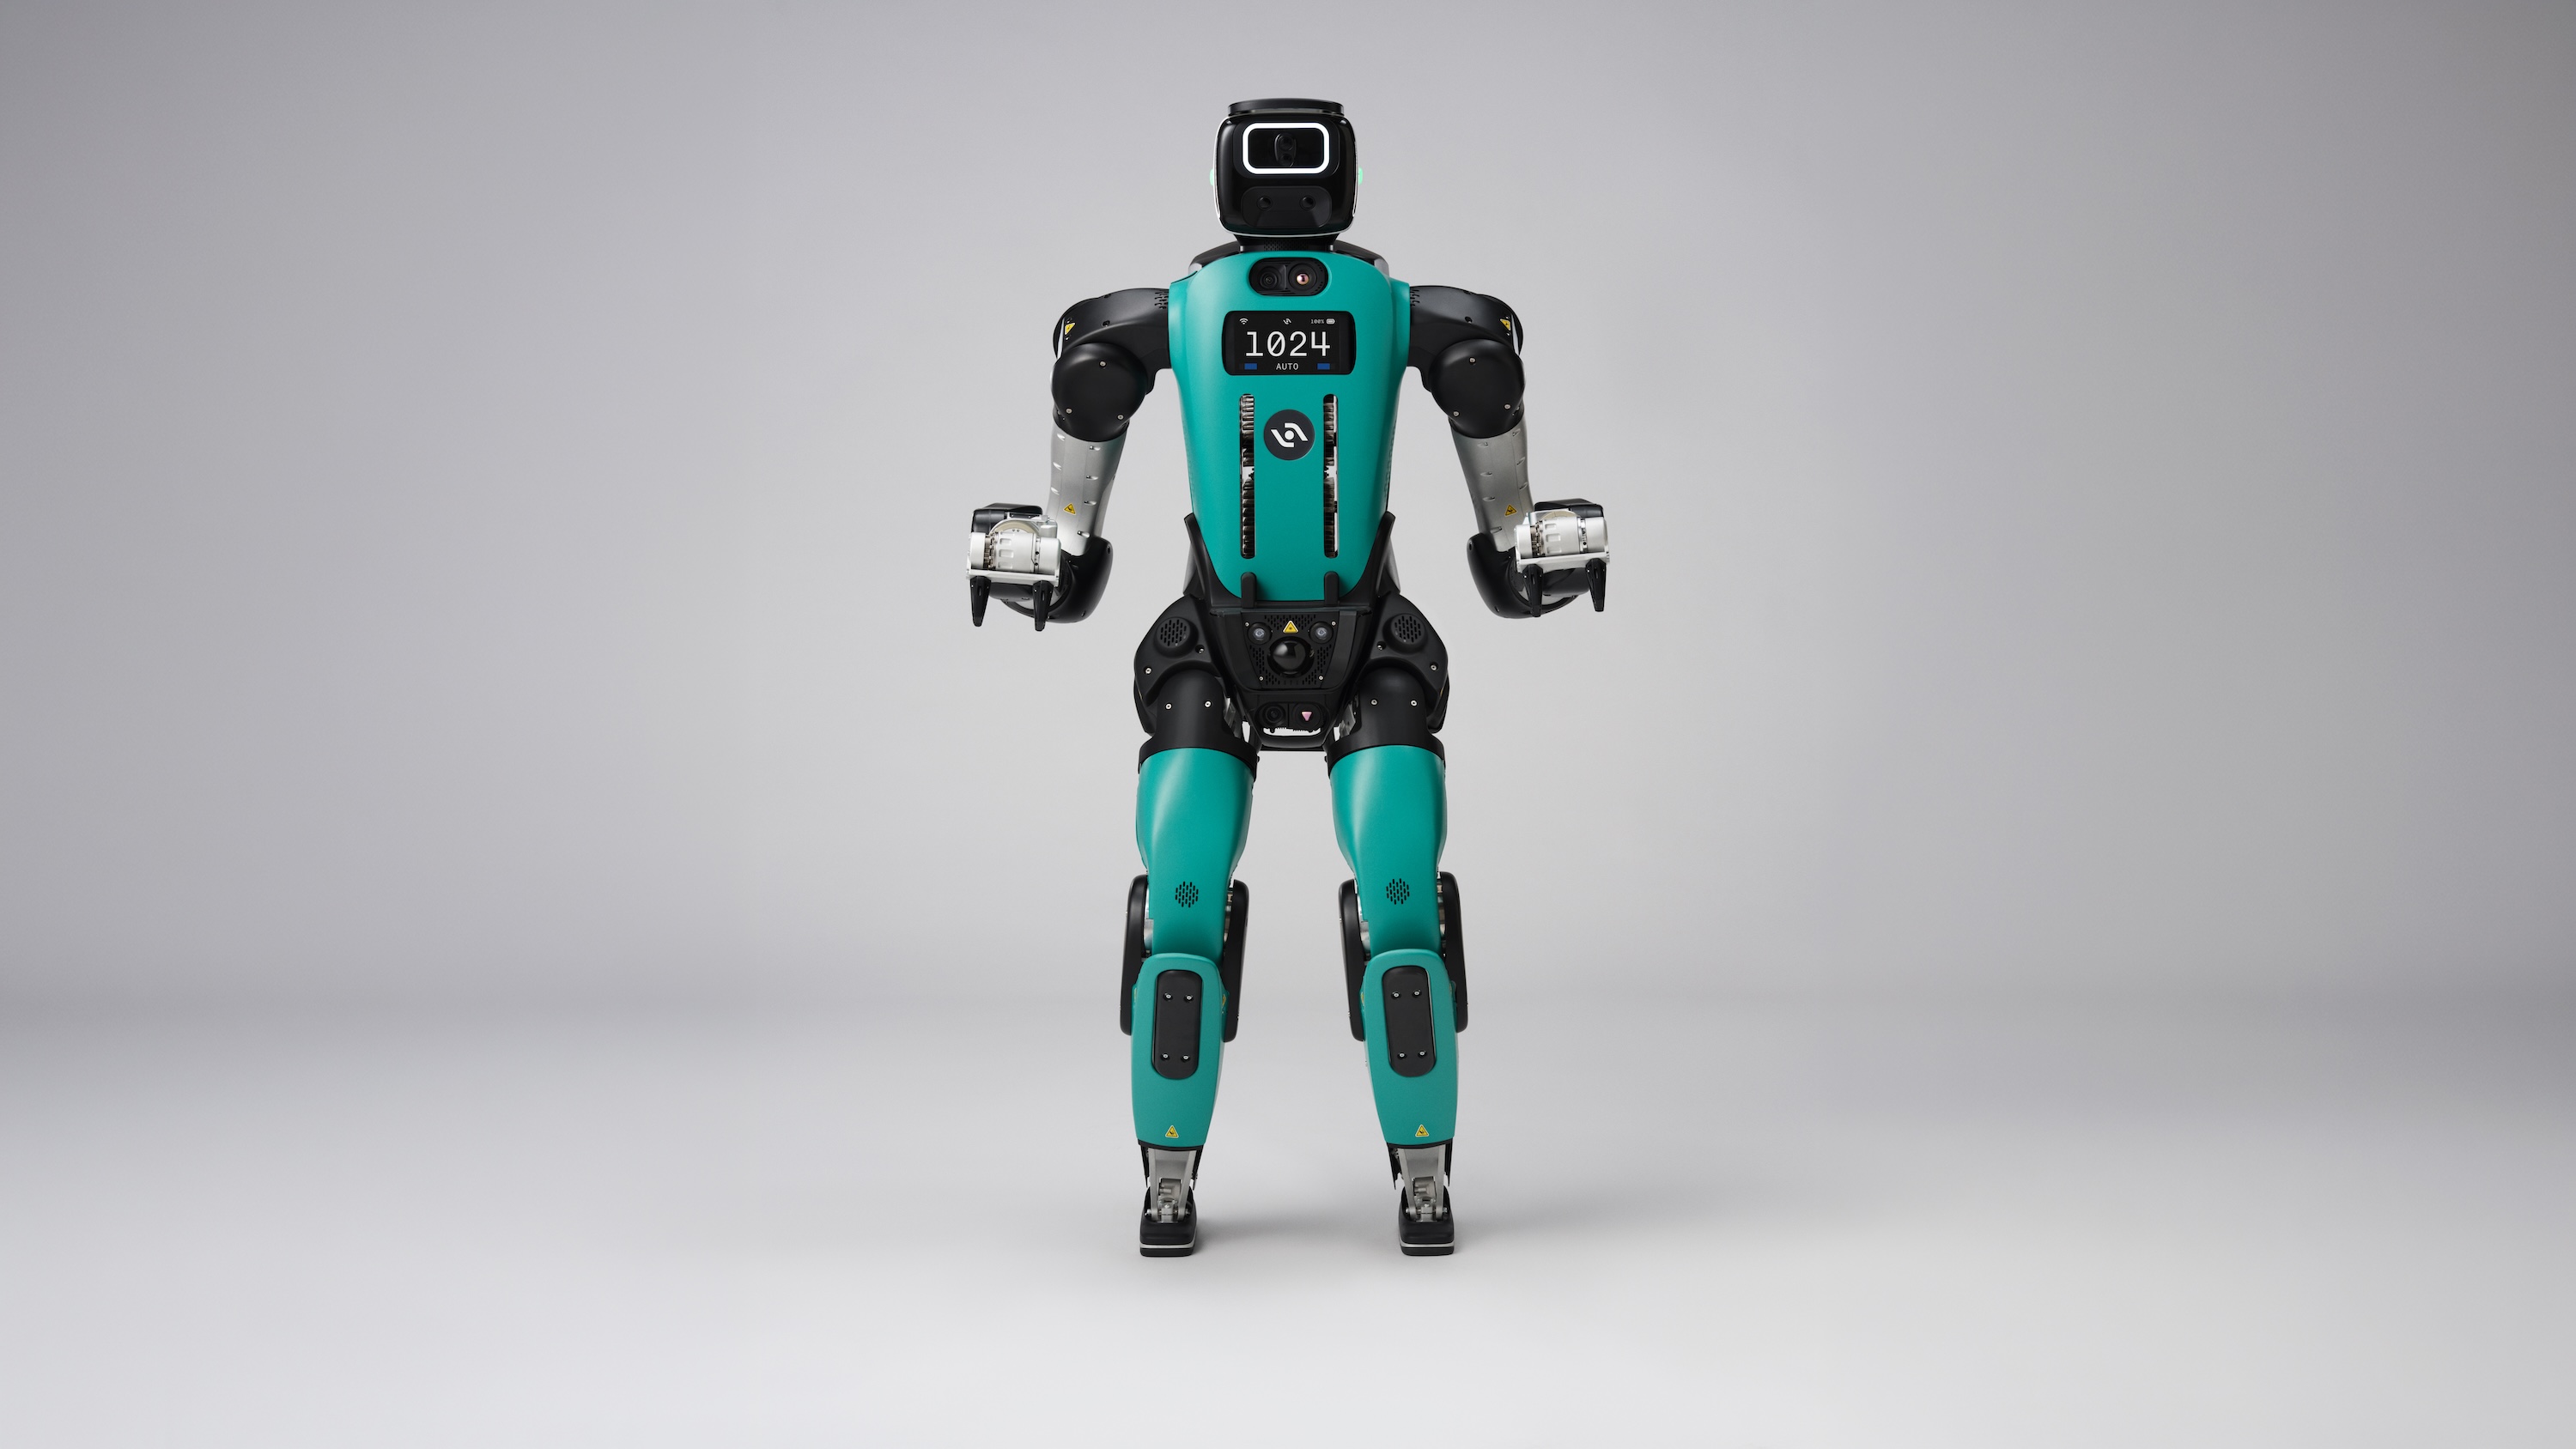
Agility Digit 5 官方产品图片
Digit 5 · 官方产品图图源:Agility Robotics · 本次发现
Agility Robotics · 本次发现精读

Agility Unveils Digit 5 Humanoid Robot Built for Cooperatively Safe Work at Scale

Digit 5 的发布重点是人员检测、独立安全控制器与可更换末端工具,并披露与 NVIDIA 的安全平台合作。

人形机器人安全控制
Company
展开解读与证据

Digit 5 的发布重点是人员检测、独立安全控制器与可更换末端工具,并披露与 NVIDIA 的安全平台合作。

为什么值得关注

值得关注学习控制器之外的安全监督层如何介入;产品发布提供工程问题线索,不能直接当成安全性验证。

要解决什么

工业人形机器人若必须始终与人隔离,部署空间与协作流程会受限制。Digit 5 的发布围绕近人作业,强调人员检测、声光意图提示和独立安全控制器。

技术变化

公司称安全控制器可在距离不安全时触发避让、停止或坐下,并披露 NVIDIA IGX Thor / Halos 合作。硬件侧增加可更换末端工具,公布最高 22.7 kg 负载,以及运行 90 分钟、充电 9 分钟的目标规格。

目前能得出什么

这是一套面向部署的产品架构与规格声明,还不是公开可复现的安全评测。公告中的 65,000 小时运行经验来自前代 Digit 4;Digit 5 预计 2027 年上半年早期访问、年底普遍供应,不能将前代记录当作新品已达成的验证。

阅读边界
技术规格与时间表为公司计划;65,000 小时运行记录属于前代 Digit 4。该消息早于本期五天。

追问 / 纠错 / 阅读偏好 · 交给 Agent

评论 · —

昵称自填。评论会展示给其他读者,请勿填写私人信息。

正在读取评论…

STRIDER: Stepping-Enabled Multi-Gait Hierarchical 3D Loco-Manipulation Framework for Humanoid Robots:Fig. 2: Overview of the hierarchical training and deployment framework. Left: the upper-body, AMP-walking, and 3D foothold experts are pretrained from motion data and task-specific commands. Center: Latent Distillation PPO consolidates the walking and stepping experts into a multi-gait lower-body student, which is co-trained with the upper-body policy. Right: a command generator converts localiza
Fig. 2: Overview of the hierarchical training and deployment framework. Left: the upper-body, AMP-walking, and 3D foothold experts are pretrained from motion data and task-specific commands. Center: Latent Distillation PPO consolidates the walking and stepping experts into a multi-gait lower-body student, which is co-trained with the upper-body policy. Right: a command generator converts localizat图源:论文作者 / arXiv
arXiv精读

STRIDER: Stepping-Enabled Multi-Gait Hierarchical 3D Loco-Manipulation Framework for Humanoid Robots

Yuanzhuo Li、Wen Zhao 等 · 9 位作者

STRIDER 将落足点控制、自然行走与上身操作结合,再通过潜在表示对齐蒸馏到学生策略。

机器人学习
Paper
展开解读与证据

STRIDER 将落足点控制、自然行走与上身操作结合,再通过潜在表示对齐蒸馏到学生策略。

为什么值得关注

值得对照动作蒸馏与表示对齐各自对多技能融合的贡献。

问题与创新

连续速度指令适合行走,却不易指定每一步准确踩在哪里;专门的落足控制又难与上身操作融合。STRIDER 将行走和精确踏步专家整合,重点是让学生策略既模仿动作,也学习专家背后的协调表示。

方法

踏步目标在支撑脚坐标系表达,并用地形条件筛选落足点。LD-PPO 结合专家动作监督、师生潜在表示对齐与强化学习更新;学生部署时仅使用可获取的观测,再与上身控制共同执行。

实验结论

TianGong Omni 实机消融中,完整方法三维落足误差为 136.6 mm,普通 D-PPO 为 150.5 mm,降低约 9.2%;去掉潜在对齐后为 169.0 mm。但完整方法并非偏航误差最优。结果支持组合训练的收益,同时表明落足精度仍有限,不能理解为任意地形下的精密行走已解决。

阅读边界
已补读论文方法与实验章节;以上数值及结论为作者报告,未运行代码或独立复现实验。

作者:Yuanzhuo Li、Wen Zhao、Zhe Yong、Xiang Meng、Gang Han、Hengle Ren、Xiaoyang Zheng、Zhen Wang、Yijie Guo

追问 / 纠错 / 阅读偏好 · 交给 Agent

评论 · —

昵称自填。评论会展示给其他读者,请勿填写私人信息。

正在读取评论…